ホンダの多指ロボットハンドとは?針に糸を通す技術
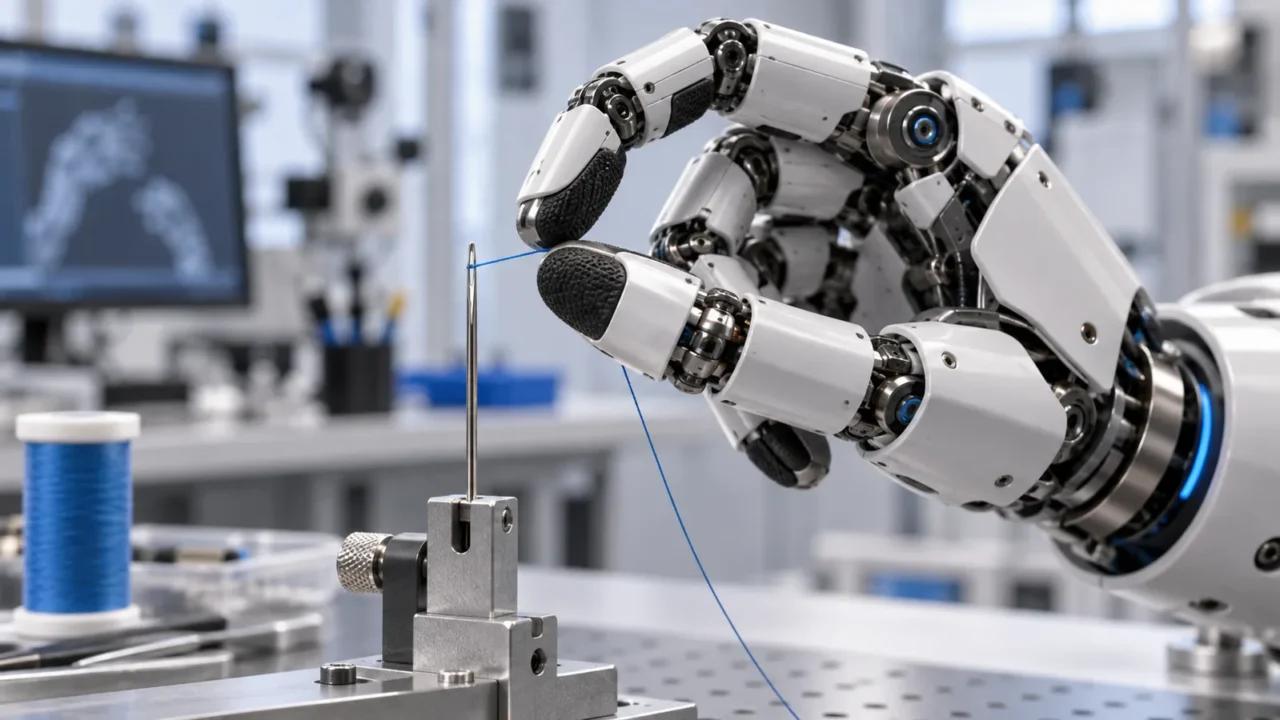
ロボットの手が、針の穴に糸を通す。
そう聞いても、映像を見るまでは「本当にそこまでできるのだろうか」と感じる人もいるかもしれません。
Hondaが開発している「Multi-fingered Hand(多指ロボットハンド)」は、針に糸を通す、小さなネジを締める、ハサミを扱うといった、細かな指先の動作を実演しています。
人間にとっても集中力が必要な作業です。ロボットが同じことを行うには、針と糸の位置を正確に捉えるだけでは足りません。
糸をつぶさずに持つ力、指先の位置をわずかに修正する制御、接触した感覚を捉えるセンサー。複数の技術を同時に働かせる必要があります。
この記事では、ホンダの多指ロボットハンドがどのような技術で動いているのか、ASIMOの研究がどのように受け継がれたのか、そして将来どのような分野へつながる可能性があるのかを、分かりやすく紹介します。
目次リスト
Outline
針に糸を通す動作は、なぜ難しいのか
人間は針と糸を見ながら、両手の位置を少しずつ調整します。
糸を強く持ちすぎると先端がつぶれます。弱すぎれば手から抜けてしまいます。針の穴へ近づけるときには、手の震えを抑えながら、わずかな位置のずれを修正しなければなりません。
私たちはこうした調整を、目、指先の感覚、手首や腕の動きを組み合わせて、ほとんど無意識に行っています。
ロボットの場合は、それぞれの動作を機械で再現する必要があります。
- カメラなどで対象物の位置を把握する
- 指の関節を細かく動かす
- 触れた位置と力をセンサーで検知する
- 対象物を壊さない強さで保持する
- 位置がずれたときに動きを修正する
ロボットにとって、物を持ち上げることと、柔らかい糸を扱うことは同じ作業ではありません。
針に糸を通す実演は、単なる見栄えのする動作ではなく、ロボットが人間の道具を扱うために必要な精密さと力加減を示すものです。
16の駆動関節が人の手に近い動きを生み出す
Hondaの多指ロボットハンドは、人間に近い大きさの手に、16の駆動関節を備えています。
親指をほかの指と向かい合わせて動かせる構造を持ち、物をつまむ、握る、持ち替えるといった、人の手に近い動作を行えるように設計されています。
関節の最大連続速度は毎秒180度です。
ただ速く動くだけではありません。必要な指だけを動かし、対象物の形に合わせて指の位置を変えることで、小さなネジやハサミなど、人間向けに作られた道具を扱います。
工場で同じ部品だけを繰り返し運ぶのであれば、専用のグリッパーでも対応できます。しかし、人が生活する環境には、大きさ、形、硬さ、重さの異なる物が数多くあります。
一つの手でさまざまな物を扱うには、人間の手に近い自由度が必要になります。
288チャンネルの触覚センサーで接触を捉える
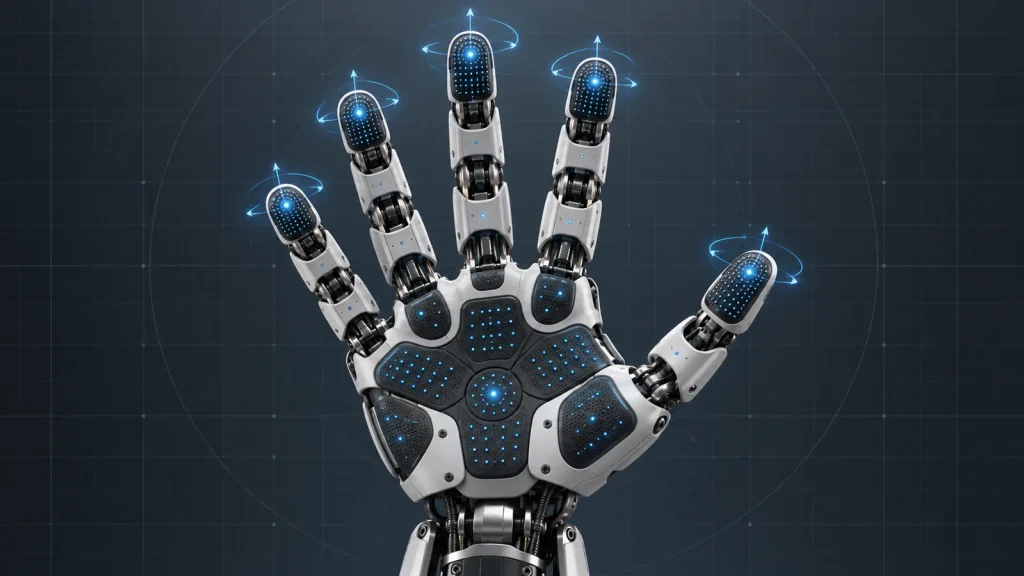
多指ロボットハンドには、各指先の6軸力覚センサーに加え、指と手のひらを合わせて288チャンネルの触覚センサーが搭載されています。
6軸力覚センサーは、加わった力の大きさだけでなく、力の方向や回転する力も捉えます。
触覚センサーは、物が手のどこへ触れているのかを細かく検知します。
人間が物を持つときも、指先の感覚から「少し滑っている」「強く握りすぎている」と判断し、無意識に力を調整しています。
ロボットも接触の状態を細かく捉えることで、対象物を落としたり、壊したりしないように動きを修正できます。
AIが「何をすべきか」を判断できても、現実の物へ正しく触れられなければ作業は完成しません。
頭脳となるAIと、指先の感覚や動作制御が結びついて、初めて現実の世界で役立つロボットになります。
繊細なだけではなく、力と耐久性も備えている
この多指ハンドの特徴は、器用さだけではありません。
指先では最大50Nの力を発揮し、その力を最大150秒間維持できるとHondaは説明しています。
耐久試験では45万回を超える動作を行い、そのうち2万4,000回は5kgの重量物を持ち上げる試験でした。
さらに、秒速1.23mで手先が障害物へ接触した場合でも、加わった力を検知して衝撃を受け流す設計が採用されています。
家庭や工場で働くロボットには、細かな作業だけでなく、道具や荷物を安定して持つ力も必要です。また、何度も繰り返し使える耐久性がなければ、実用品にはなりません。
針に糸を通す繊細さと、重量物を持つ力。その両方を一つの手で実現しようとしていることが、この技術の重要な点です。
ASIMOの技術は終わっていなかった
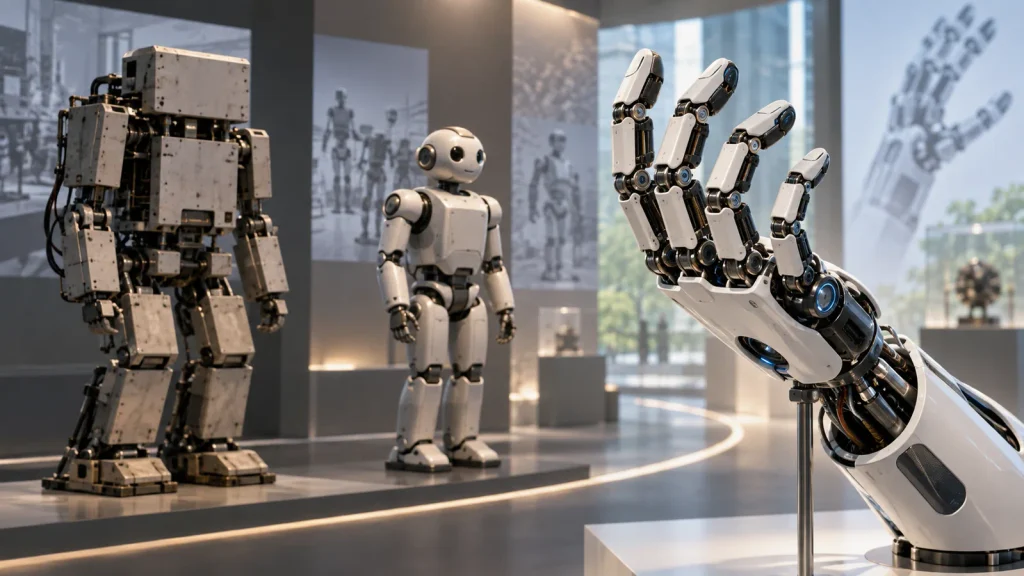
Hondaのロボット研究は、1986年に始まった二足歩行の研究から、P1、P2、P3を経て、2000年に発表されたASIMOへつながりました。
1996年に発表されたP2は、人間サイズの自律二足歩行ロボットとして、その後のヒューマノイド研究へ大きな影響を与えました。2026年4月には、歴史的な技術成果として「IEEEマイルストーン」に認定されています。
ASIMOは歩くだけのロボットではありません。
2011年のASIMOには、手のひらの触覚センサーと指の力センサーを備えた小型の多指ハンドが搭載されていました。ボトルのふたを開け、柔らかな紙コップをつぶさないように持ちながら、飲み物を注ぐこともできました。
現在の多指ロボットハンドは、こうした研究で蓄積された知識を受け継いでいます。
Hondaは、さまざまな機能を一台へまとめた人型ロボットだけを目指すのではなく、手や脚などの機能を個別に発展させ、必要な場所へ早く届ける考えを示しています。
ASIMOという姿を見かけなくなっても、その技術まで消えたわけではありません。
P2からASIMOへ、そしてアバターロボットや多指ロボットハンドへと、研究は形を変えながら続いています。
日本のロボット技術は「頭脳」と「体」の融合へ進んでいる
高度なロボットを作るには、一社の技術だけではなく、さまざまな分野の進歩が必要です。
モーター、サーボ制御、力覚センサー、カメラ、半導体、通信、AI。それぞれの技術が組み合わされて、ロボットの体が動きます。
安川電機は、モーション制御とAIを組み合わせた「MOTOMAN NEXT」を展開し、周囲の状況を認識しながら自律的に作業する産業用ロボットを進めています。
FANUCもGoogleとの協業によって、生成AIを利用した指示の理解と、産業用ロボットの動作を結びつけるフィジカルAIを開発しています。NVIDIAとの連携では、人の実演から作業を学ぶ模倣学習や、仮想空間でロボットを訓練する技術も進めています。
これは、Hondaの多指ハンドに安川電機やFANUCの技術が使われているという意味ではありません。
各社がそれぞれの強みを生かしながら、AIという頭脳と、正確に動く機械の体を結びつけようとしているということです。
日本企業が長年培ってきたモーター、制御、センサー、産業用ロボットの技術は、フィジカルAIを現実の世界で動かすための重要な土台になります。
ロボットハンドはどこで役立つのか
人間に近い手と力加減を持つロボットは、さまざまな分野での活用が考えられます。
工場では、形の異なる部品や柔らかい材料を扱う作業。危険な場所では、人の代わりに道具を使う遠隔作業。宇宙では、地上から操作しながら設備の点検や修理を行う作業などです。
医療や生活支援の分野でも、将来的な可能性があります。
薬や食器を運ぶ、衣服をつまむ、身の回りの物を取るといった動作には、強い力よりも、対象物に合わせた細かな力加減が必要です。
ただし、針に糸を通せるからといって、すぐに人の体を安全に支えられるわけではありません。
人へ直接触れるロボットには、相手の姿勢や体調を把握し、予想外の動きへ対応し、故障時にも危険な動作をしない仕組みが必要です。技術だけでなく、安全基準、費用、保守体制、事故が起きた場合の責任も整えなければなりません。
それでも、介護や生活支援に必要な「人を傷つけずに触れる手」が、研究室の構想だけではなく、実際に動く形で示されていることには大きな意味があります。
介護ロボットの現在地と、家族介護の経験から考えた必要な機能については、介護ロボットはここまで進んでいるでも紹介しています。
まとめ
Hondaの多指ロボットハンドは、16の駆動関節、指先の6軸力覚センサー、288チャンネルの触覚センサーを組み合わせ、針に糸を通すような繊細な動作を実現しています。
同時に、重量物を持つ力、繰り返し使うための耐久性、接触時の衝撃を受け流す仕組みも備えています。
この技術は突然生まれたものではありません。
1986年に始まった二足歩行研究からP2、ASIMOへと進み、そこで培われた手や指先の技術が、現在の多指ロボットハンドへ受け継がれています。
また、安川電機やFANUCをはじめ、日本のロボット企業も、AIと機械制御を組み合わせたフィジカルAIを進めています。
ロボットが人と同じことを何でもできる時代が、すぐに訪れるとは限りません。
しかし、見る、考える、触れる、力を調整するという一つ一つの技術は、すでに実物として動き始めています。
針の穴へ糸を通す小さな動作は、人の生活を支えるロボットへ近づく、大きな一歩なのかもしれません。
参考資料
ライター紹介 Writer introduction