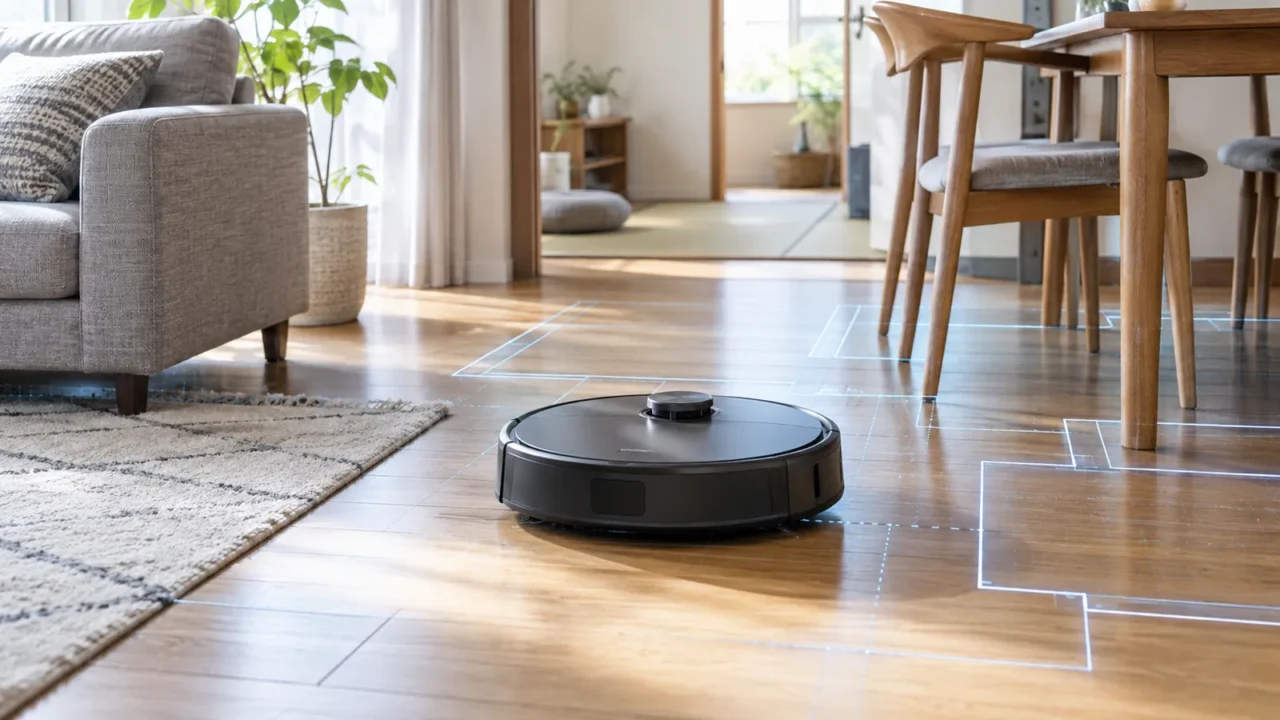
ロボット掃除機が部屋を走り出すと、スマートフォンの画面に間取りが少しずつ現れる。壁の位置、家具の形、掃除した経路まで分かる。あの地図は、ロボットが何を使って作っているのだろう。
ロボットの「目」に当たるものは一つではない。周囲までの距離を測るLiDAR、物の姿を捉えるカメラ、近くの障害物や段差を検知するセンサー。それぞれ得意なことが違い、得た情報を組み合わせて移動に役立てている。
目次リスト
Outline
二代目の掃除ロボットで、地図の見え方が変わった
私が最初に使ったロボット掃除機の地図は、大まかだった。部屋らしい四角と、家具が置いてありそうな場所は分かる。ただ、地図だけを見て「ここは椅子の脚だ」と言い当てるのは難しかった。
二代目を使って驚いたのは、その細かさだ。部屋の形がはっきりし、テーブルや椅子の脚が点として現れる。五本脚のソファベッドも、それぞれの脚の位置が見て取れた。リビングで位置を確かめるように少し動いただけで、開いた出入口の先へ地図が広がっていく様子も面白かった。
もちろん、壁の向こうを見通していたわけではない。レーザーが届く範囲を測り、ロボットが動くにつれて新しい情報を地図に加えていく。私が感じた「見えない所まで分かる」という驚きと、実際の測定の仕組みは、分けて考える必要がある。
LiDARは「どこまで離れているか」を測る
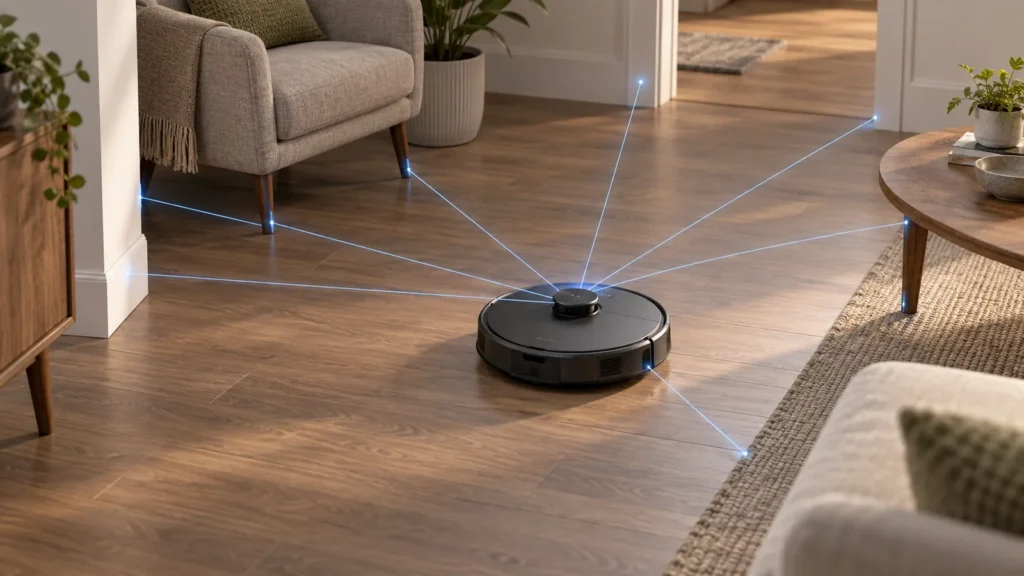
LiDARはレーザー光を使って周囲の物までの距離を測る技術だ。ロボット掃除機では、壁や家具との位置関係を把握し、地図作りや現在地の確認に役立つ。暗い部屋でも、照明で映像を撮るカメラとは違う方法で周囲を測れる。
ただし、距離が分かることと、物の正体が分かることは別だ。地図に四つの点が並んでいて、私たちは「椅子の脚だな」と思える。ロボットが同じように「椅子」と理解しているかどうかは、その機種のセンサーや認識機能による。
カメラは「何があるか」を判断する助けになる
カメラを備えた機種の中には、床にあるコードやおもちゃなどを画像から見分け、避けて走るものがある。地図を作るための距離の情報に、物の姿についての情報を加えられるわけだ。
一方で、カメラ付きなら何でも見分けられる、という意味ではない。対応する物や働き方は機種ごとに違う。画像をアプリで確認できる機種もあるので、購入時には撮影機能や画像の扱いを製品の説明で確かめたい。
近くの障害物や段差にも、別のセンサーが必要
ロボットが安全に動くには、広い範囲の地図だけでは足りない。すぐ目の前の障害物や、床が途切れる場所にも気づく必要がある。近距離を測るセンサーや、本体の下にある段差検知センサーなどが、その役割を担う。
以前、三階で掃除ロボットを使い始めた頃は、階段の縁に来るたびに私が一段下で両手を構えていた。本体の一部が縁から出ているように見えて、気が気ではなかったのだ。それでもロボットは止まり、向きを変えて掃除を続けた。仕組みを知る前に、まずその動きを自分の目で確かめた経験だった。
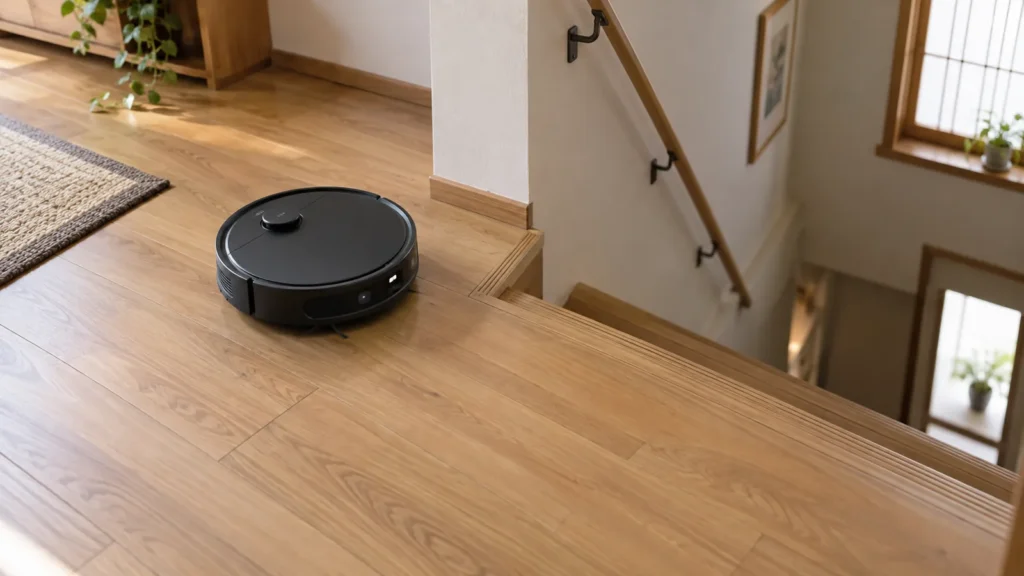
段差を検知する機能があっても、センサーの汚れや床の状態などで動作は変わり得る。階段付近で使うなら、機種の説明書に従って設置場所と使用条件を確認しておきたい。
「見える」だけでは、うまく動けない
センサーが集めた情報は、ロボットが進む道を決めるために使われる。壁を避ける。椅子の脚を回る。通れる幅を確かめる。掃除済みの場所を地図に重ねる。私が画面で見ていた線は、そうした判断と移動の記録でもあった。
この技術は掃除ロボットだけの話ではない。人や自転車が行き交う場所を走る配送ロボットにも、周囲を捉えて安全に移動するという課題がある。ただ、家庭の床を掃除することと、人のそばで仕事をすることでは、求められる判断の難しさが違う。
ロボットの目が進歩すると、見つけられる物は増える。けれど大切なのは、その情報を使ってどう動くかだ。次にロボットが地図を描くのを見たら、線の向こうにある「測る・確かめる・進む」という仕事にも目を向けてみたい。
参考資料
ライター紹介 Writer introduction